dron
Bu madde, Haberler Yeni kavram dizini kapsamında hazırlanmış bir sözlük incelemesidir.
Dron, insan pilotu barındırmadan uzaktan kumanda veya otonom yazılım ile uçan bir hava aracı (UAS – Unmanned Aerial System) olup, havada kalma süresi, menzili ve yük taşıma kapasitesine göre sivil ve askeri alanlarda geniş kullanım alanı bulan bir teknolojidir. İletişim, gözetleme, keşif ve hedefleme gibi görevlerde kullanılan dronlar; rotorlu (multirotor) veya kanatlı (fixed-wing) aerodinamik tasarımlar üzerine inşa edilir. Havacılık mühendisliği, otonom sistemler ve haberleşme teknolojilerinin kesişiminde konumlanan bu araçlar, modern savunma sanayinin yanı sıra lojistik, tarım, haritalama ve arama-kurtarma faaliyetlerinde de kritik bir rol oynamaktadır.
Tarihsel Evrim: Savaştan Ticarete Uzan Bir Teknolojinin Doğuşu
İnsansız hava araçlarının fikri, I. Dünya Savaşı yıllarına kadar uzanır; bu dönemde 'aerial torpedo' olarak adlandırılan ve pilotssuz hedef aracı olarak tasarlanan Kettering Bug gibi ilk denemeler yapıldı. Ancak gerçek anlamda modern dron teknolojisinin temelleri, II. Dünya Savaşı'nın ardından Soğuk Savaş döneminde atıldı; bu süreçte askeri amaçlı keşif ve hedef çekme görevlerini üstlenen sürüklenebilir hedef araçları geliştirildi. İsrail'in 1970'lerde ürettiği Mastiff ve Scout gibi sistemler, sahne gerisinde istihbarat toplama yeteneğini dönüştürerek insansız uçakların operasyonel değerini kanıtladı; özellikle 1982 Lübnan Savaşı'nda İsrail'in bu araçları kullanarak hava savunma sistemlerini nötralize etmesi, savaşın seyirni değiştirmiştir.
Sivilleşme süreci ise 2000'lerin başında hız kazandı; ticari drone üreticisi olan Parrot ve daha sonra DJI gibi şirketlerin tüketici odaklı ürünlerle birlikte, uçuş istikrarını sağlayan gyroskopik stabilizasyon sistemleri ucuzladı. Bu teknolojik olgunlaşma, dronların askeri alandan sivil sektöre yayılmasını tetikledi; tarımda mahsul takibi, inşaat ve madencilikte arazi taraması, film sektöründe sinematik çekimler ve son yıllarda kargo teslimatı gibi alanlarda kullanılmaya başlandı. Günümüzde dron teknolojisi, otonom uçuş yeteneklerinin gelişmesiyle birlikte insan faktörünün minimuma indirildiği, yapay zeka destekli karar verme sistemleriyle entegre bir ekosisteme evrilmiştir.
Aerodinamik Mimari: Rotorlu ve Kanatlı Tasarımların Karşılaştırılması
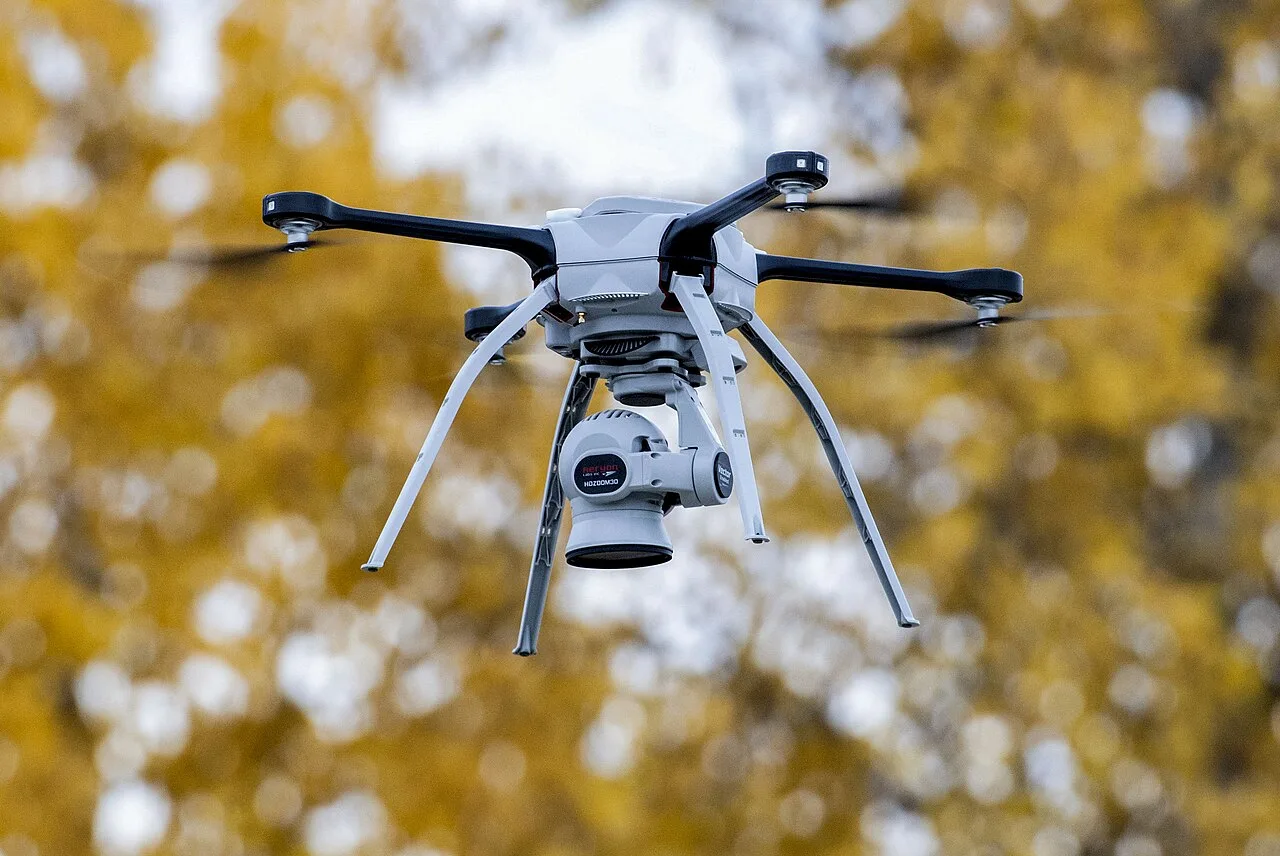
Dronların en temel ayrımını, uçuş mekanizmalarından gelir; multirotor (çok rotorlu) tasarımlar ile fixed-wing (kanatlı) tasarımlar arasında belirgin mühendislik farkları bulunur. Multirotor dronlar, genellikle dört (quadcopter), altı (hexacopter) veya sekiz (octocopter) motora sahip olup, rotörlerin dönüş hızındaki değişimler aracın istikrarını ve manevra yeteneğini kontrol eder; bu tasarım dikey kalkış ve iniş (VTOL) yapabilme özelliği sayesinde dar alanlarda operasyonel esneklik sunar. Ancak rotorların sürekli havada kalmasını gerektirmesi, enerji tüketimini artırır ve menzil süresini sınırlar; tipik bir ticari quadcopter 20-40 dakika arasında uçuşabilir.
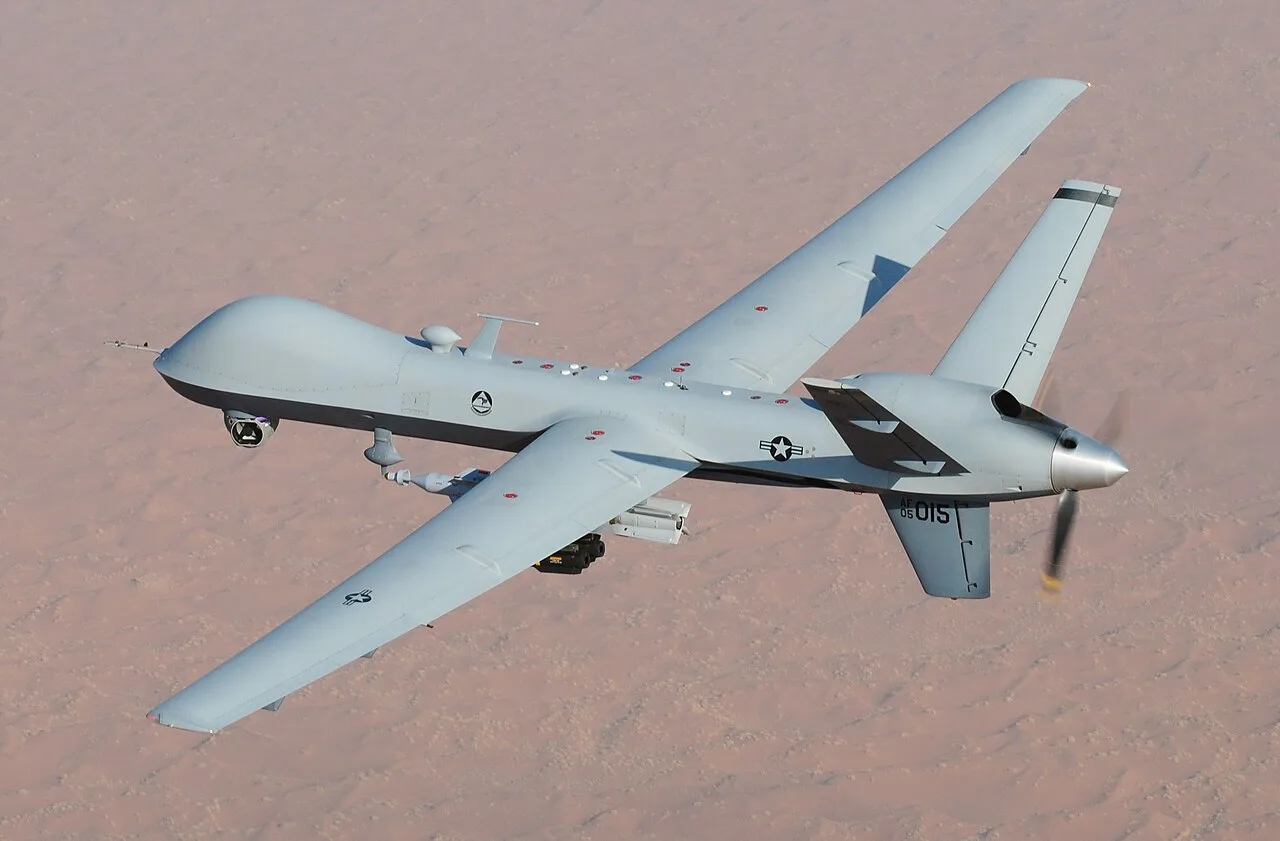
Kanatlı tasarımlar ise uçak benzeri aerodinamik kaldırma kuvvetine dayanır; ilerleme yönünde oluşan hava akışı kanatlar üzerinde kaldırma üreterek uzun süreli ve menzilli uçuş imkanı sağlar. Bu mimari, askeri keşif araçlarında (örneğin Bayraktar TB2 veya Global Hawk gibi sistemlerde) görüldüğü üzere saatlerce süren operasyonel görevler için idealdir; ancak iniş ve kalkış için pist veya fırlatma rampası gerektirir. Son yıllarda hem divertical kalkış hem de kanatlı uçuşu birleştiren hibrid tasarımlar (convertiplane) geliştirilmekte olup, bu yenilikçi yaklaşımlar iki tasarımın avantajlarını bir araya getirmeyi hedeflemektedir.
İletişim ve Otonom Sistem Mimarisi: Uçuş Kontrolünden Yer Kontrolüne
Bir dronun operasyonel başarısı, yer kontrol istasyonu ile hava aracı arasındaki haberleşme zincirinin güvenilirliğine bağlıdır; bu bağlamda radio frekansı (RF) sinyalleri en yaygın iletişim aracını oluşturur. Operatör, kumanda cihazı üzerinden uçuş yönünü, irtifayı ve hızı belirlerken, araç üzerindeki sensörlerden gelen veri akışı gerçek zamanlı olarak ekrana yansır; bu süreçte genellikle 2.4 GHz veya 5.8 GHz bantları kullanılır ve sinyal kaybi durumunda otomatik geri dönüş (return-to-home) fonksiyonu devreye girer.
Otonom uçuş yeteneği ise inertölçüm birimi (IMU), GPS alıcı, barometre ve optik sensörlerin entegrasyonuyla sağlanır; IMU, aracın ivme ve açısal hızını ölçerek stabilizasyon algoritmalarının temelini oluşturur. Modern dronlar, waypoint navigasyonu ile önceden programlanmış rotaları otonom olarak takip edebilir; bu sistemlerde yapay zeka tabanlı engel tanıma ve kaçınma algoritmaları, çarpışma riskini azaltır. İletişim kopması durumunda araçların yerelleşmiş karar verme kapasitesi, operasyonel sürekliliği garanti altına alır ve insan müdahalesinin minimuma indirildiği senaryoları mümkün kılar.
Askeri Uygulamalar: Keşiften Hareketlere Dönüşen Stratejik Bir Araç
Savunma sanayinde dronlar, operatör riskini ortadan kaldırarak savaşın doğasını köklü biçimde değiştirmiştir; keşif-gözetleme-hedefleme (ISR) döngüsü, insansız araçlarla daha hızlı ve daha az can kaybıyla tamamlanabilmektedir. Lojistik açıdan pahalı insanlı uçakların yerine kullanılan insansız sistemler, uzun süreli gözetleme görevlerinde üstünlük sağlar; özellikle lojistik zincirinin zor olduğu saha koşullarında dronlar kritik bir destek unsuru haline gelmiştir.
Son yıllarda gözlemlenen en dikkat çekici gelişme, İsrail'in Switchblade gibi lojistik açıdan ucuz anti-tank mayınları ve kamikaze drone olarak adlandırılan intihar dronlarının sahne almasıdır; bu araçlar hedefe çarparak patlayıcı yükünü aktive eder ve klasik savunma sistemlerinin karşı koyması zor bir tehdit oluşturur. 2022'den beri süren Ukrayna-Rusya çatışmasında dronların yaygın kullanımı, modern savaşın 'dronlaşması' olarak tanımlanan bir döneme işaret etmiştir; bu süreçte ucuz ticari drone'ların askeri amaçlarla modifikasyonu ve sürü (swarm) teknolojilerinin geliştirilmesi, savunma stratejilerini yeniden şekillendirmektedir.
❓ Sıkça Sorulan Sorular (SSS)
Dronların otonom uçuş yeteneği hangi sensör sistemlerinin entegrasyonuyla sağlanır?
Bir dronun otonom uçuş kapasitesi, inertölçüm birimi (IMU), GPS alıcı, barometre ve optik sensörlerin birlikte çalışmasıyla ortaya çıkar. IMU içindeki gyroskop ve accelerometreler aracın konumunu ve hareketini gerçek zamanlı olarak takip ederken, GPS coğrafi koordinatları belirler; barometre ise irtifa ölçümünde kullanılır. Bu veriler uçuş kontrolörüne (flight controller) iletilerek stabilizasyon ve navigasyon algoritmaları işler; böylece araç önceden programlanmış rotaları takip edebilir veya insana komut gerekmeden engelleri tanıyarak kaçınabilir.
Multirotor ve fixed-wing dron tasarımları arasında hangi mühendislik farkları bulunur?
Bu iki tasarım grubunun temel farkı, kaldırma kuvvetinin üretim biçimindedir. Multirotor drone'lar rotorların hızını değiştirerek kaldırma üretir ve divertical kalkış/iniş (VTOL) yapabilir; bu dar alanlarda operasyonel esneklik sağlar ancak enerji tüketimi yüksek olduğundan menzili sınırlıdır. Fixed-wing drone'lar ise kanatları üzerinden aerodinamik kaldırma üretir; ilerleme yönünde hava akışı uzun süreli ve menzilli uçuş imkanı tanır, ancak iniş/kalkış için pist veya fırlatma rampası gerektirir.


